智能工厂中的工业机器人与应用软件服务全景盘点
引言
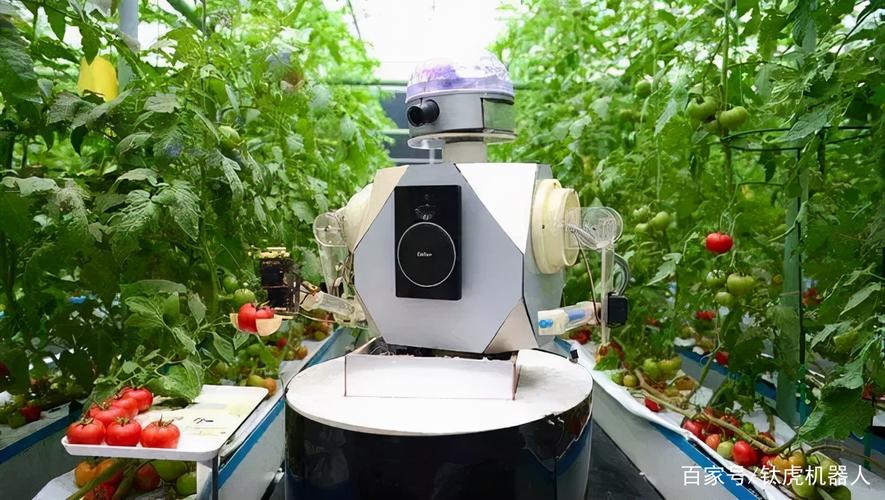
在智能制造浪潮席卷全球的今天,智能工厂已成为制造业转型升级的核心载体。工业机器人作为智能工厂的“骨骼与肌肉”,承担着执行、搬运、加工等关键任务;而应用软件服务则如同“大脑与神经”,赋予机器人感知、决策与协同能力。二者深度融合,推动工厂从自动化走向智能化。本文将对智能工厂中常见的工业机器人类型及配套应用软件服务进行系统盘点和梳理。
一、智能工厂中的主流工业机器人
1.1 多关节机器人
多关节机器人是智能工厂中应用最广泛的机型之一,通常具有5~7个自由度,可模拟人类手臂的复杂动作。其典型应用包括焊接、喷涂、装配、打磨、去毛刺等。例如,在汽车制造车间,六轴机器人可完成车身点焊、涂胶及零部件装配任务,具有高精度、高柔性的特点。
1.2 SCARA机器人
SCARA机器人具有水平关节结构,擅长平面内的高速拾放、组装和点胶作业,常见于3C电子、半导体、食品医药等精密制造场景。其优点是速度快、定位精度高,非常适合小型零部件的自动化产线。
1.3 直角坐标机器人
直角坐标机器人通过直线运动轴(X、Y、Z)组合实现空间定位,结构简单、负载能力强,常用于码垛、上下料、点胶、切割等工序。在智能工厂的物流与仓储环节中,直角坐标机器人配合传送带和立体仓库,可高效完成物料搬运与分拣。
1.4 协作机器人
协作机器人(Cobot)可与工人在同一空间内协同作业,具备力感知、碰撞检测和安全停靠等功能。其部署灵活、编程简单,适用于柔性装配、质量检测、包装等场景。在智能工厂的小批量、多品种生产模式下,协作机器人成为人机协同的重要桥梁。
1.5 AGV/AMR移动机器人
自动导引车(AGV)和自主移动机器人(AMR)是智能工厂物料流转的核心装备。AGV沿固定路径行驶,而AMR具备自建地图与动态避障能力,可实现更柔性的物料配送。二者通常与机械臂结合,形成“移动操作机器人”,完成上下料、巡检等复合任务。
1.6 并联机器人(Delta机器人)
Delta机器人采用并联机构,速度快、刚度高,尤其适合食品、医药、电子行业的轻小物料高速分拣、包装与排序。在智能工厂的分拣线中,Delta机器人配合视觉系统可实现每分钟数百次的高效抓取。
二、工业机器人的关键应用软件服务
2.1 机器人离线编程与仿真软件
离线编程与仿真软件(如RoboGuide、RobotStudio、RoboDK)允许工程师在虚拟环境中搭建工作站、编写程序并模拟机器人运动轨迹,从而减少现场调试时间、避免碰撞风险。该类软件与CAD模型对接,可生成真实机器人可直接执行的控制代码。
2.2 机器视觉软件
机器视觉软件是智能工厂中机器人实现“感知智能”的核心。通过配合工业相机与AI算法,软件可完成目标识别、定位、测量、缺陷检测等功能。常见的开发平台包括Halcon、VisionPro、康耐视及基于深度学习的开源框架。视觉引导可显著提高机器人的抓取精度与自适应能力。
2.3 机器人控制系统与中间件
机器人控制系统(如控制器固件、实时操作系统)负责运动学解算、轨迹规划与伺服驱动。中间件如ROS-Industrial则提供硬件抽象、通讯管理与功能模块复用,简化多品牌机器人的集成。通过中间件,不同厂商的机器人、传感器和执行器可实现互操作。
2.4 制造执行系统(MES)与机器人调度平台
MES负责车间级的生产调度、质量追溯与资源管理。机器人作为车间的重要执行单元,通过OPC UA、MQTT等工业协议接入MES,实现任务下发、状态监控与数据回传。机器人调度平台可多机协同、任务优先排序与交通管制,适用于AGV集群与多机器人工作站。
2.5 数字孪生平台
数字孪生平台在虚拟空间中构建机器人、产线与工厂的高保真模型,通过实时数据驱动实现同步运行与预测性维护。数字孪生可辅助工艺优化、产能仿真与故障诊断,是智能工厂智能化升级的重要支撑。
2.6 预测性维护与远程运维软件
借助物联网与大数据分析,预测性维护软件可采集机器人的振动、温度、电流等信号,结合AI模型判断关键部件(减速器、电机、轴承)的健康状态,提前发出维护预警。远程运维软件则支持跨地域的程序更新、故障排查与参数调整。
三、工业机器人及其软件服务在智能工厂的典型场景
| 应用场景 | 机器人类型 | 软件服务 | 价值 |
| --- | --- | --- | --- |
| 汽车焊装 | 多关节机器人 | 离线编程、焊接工艺软件 | 保证焊接质量一致性,提升产线节拍 |
| 3C装配 | SCARA/协作机器人 | 视觉引导、力控软件 | 实现精密装配,适应小批量生产 |
| 食品分拣 | Delta机器人 | 视觉识别、MES调度 | 高速分拣,保障食品安全 |
| 仓储物流 | AGV/AMR | 调度平台、WMS对接 | 降低人力成本,提高物流效率 |
| 设备巡检 | 移动操作机器人 | 数字孪生、预测性维护 | 提前预警,减少非计划停机 |
四、发展趋势与挑战
4.1 机器人软件定义化
未来工业机器人硬件趋于标准化,功能扩展更多依赖软件应用。用户可通过App式模块为机器人增加焊接、视觉、力控等功能。软件定义机器人(SDR)将加速产品迭代与生态构建。
4.2 云机器人技术
云机器人(Cloud Robotics)将算力、存储与协作能力部署在云端,降低单机智能门槛。机器人可实时共享地图、策略与学习成果,实现跨工厂知识迁移。
4.3 人工智能深度融合
AI大模型与强化学习正逐步应用于机器人抓取策略、路径规划与人机交互。软件服务将从“编程执行”转向“自主决策”。
4.4 标准化与互联互通
工业机器人品牌的通信协议与数据接口差异较大。推动OPC UA、ROS 2等开放标准的落地,建设统一机器人操作系统与边缘计算平台,是实现大规模智能工厂协同的关键挑战。
##
智能工厂的机器人应用已从单一执行走向多元协同、自主感知与智能决策。多关节、SCARA、协作、AGV/AMR、Delta等工业机器人百花齐放,而离线编程、机器视觉、MES调度、数字孪生、预测性维护等应用软件服务则为其注入“智慧大脑”。“硬件+软件+服务”的一体化解决方案将成为智能制造的主流模式,推动工厂向着更柔性、更高效、更绿色的方向持续进化。
如若转载,请注明出处:http://www.yepaoche.com/product/52.html
更新时间:2026-10-05 03:06:19